Produkty
Nowe Produkty
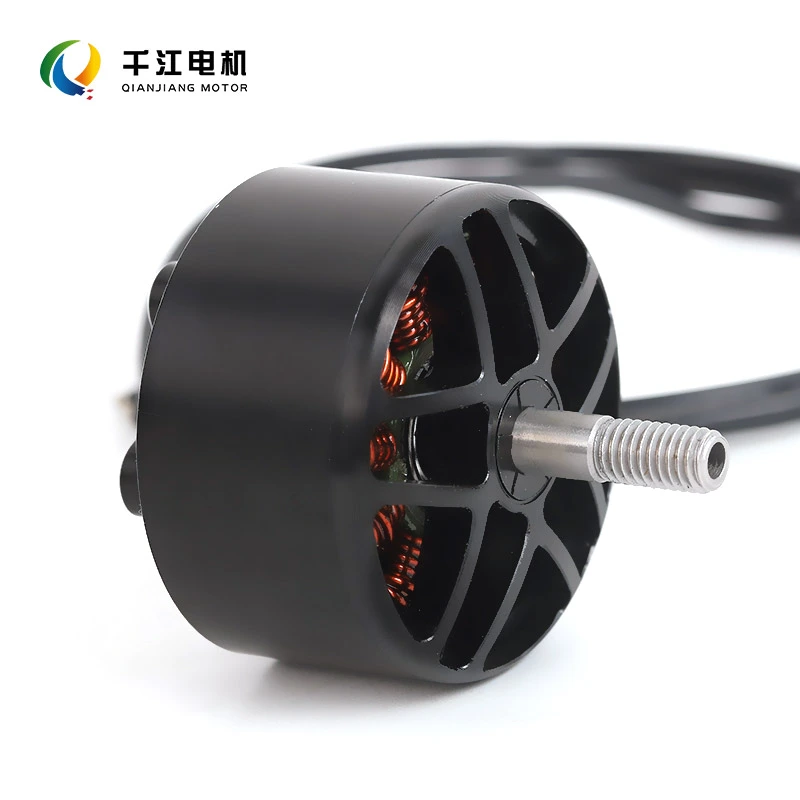
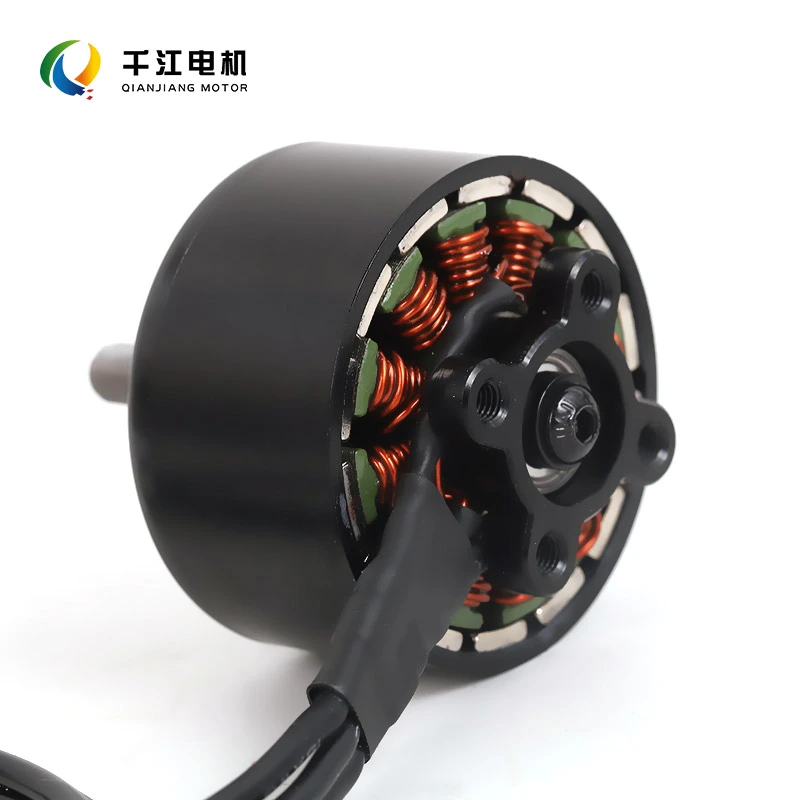
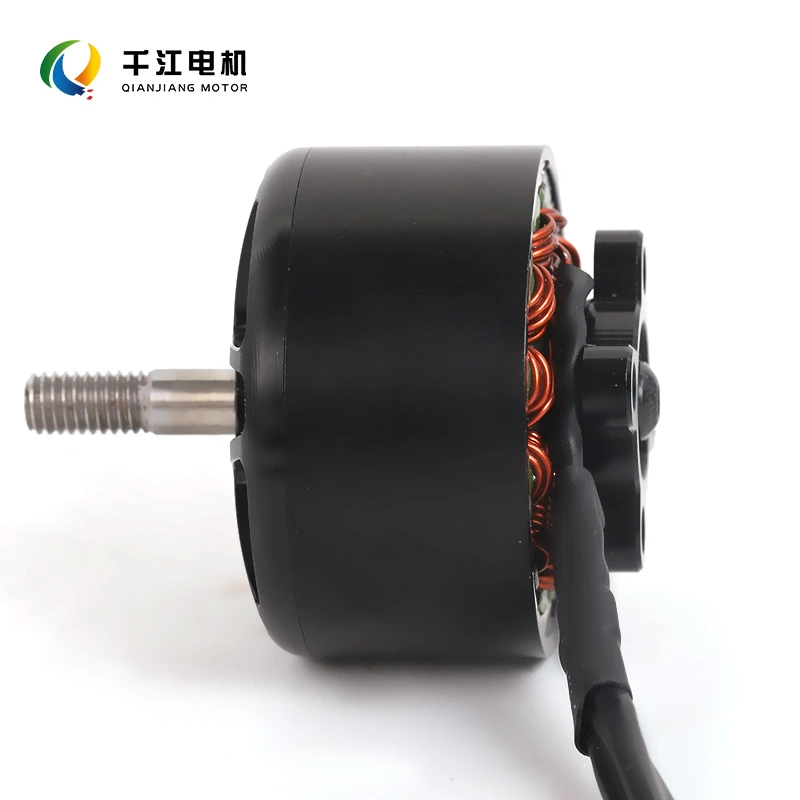
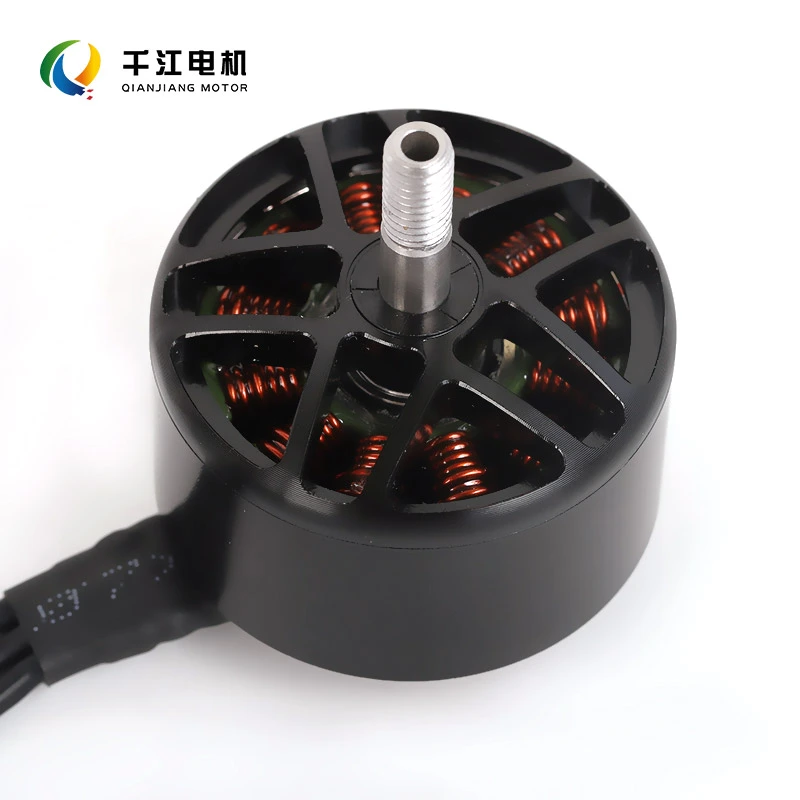
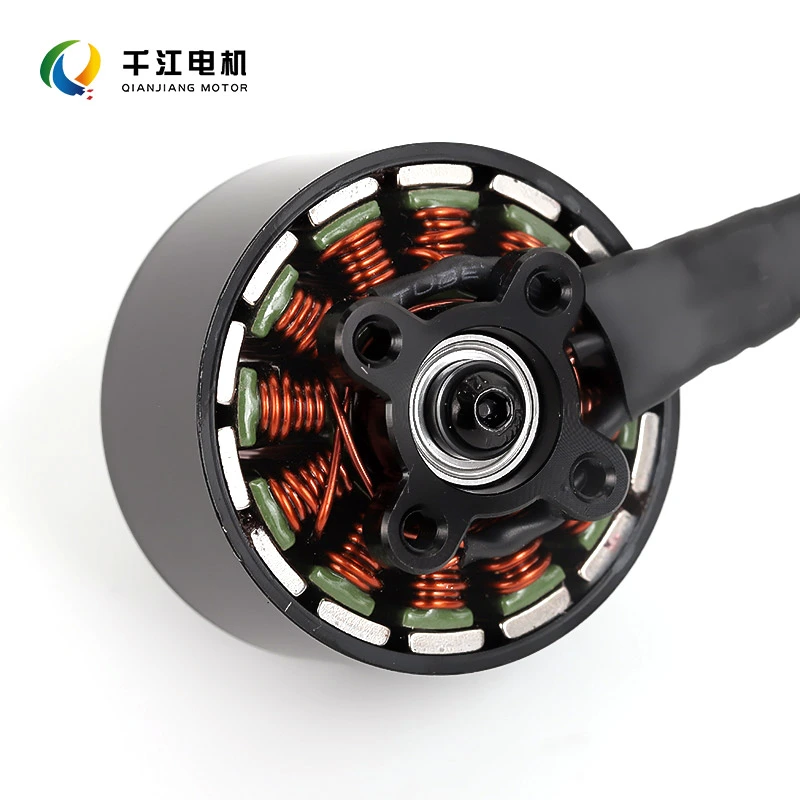
Silnik drona FPV
Zapraszamy do zamawiania wysokiej jakości silników do dronów FPV firmy Qianjiang Motor. Jako profesjonalny producent badamy i produkujemy ponad 80 modeli silników; posiadamy certyfikaty ISO 9001 i CE oraz współpracujemy z czołowymi instytucjami, takimi jak Uniwersytet Tsinghua, Instytut Technologii Harbin oraz Uniwersytet Aeronautyki i Astronautyki w Nanjing.
Wyślij zapytanie
Opis produktu
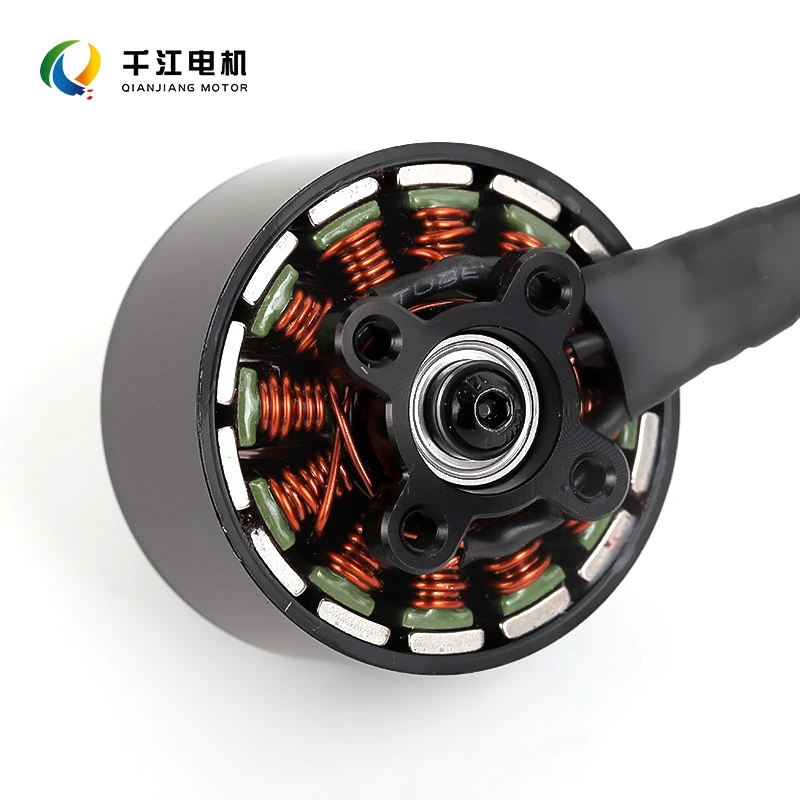
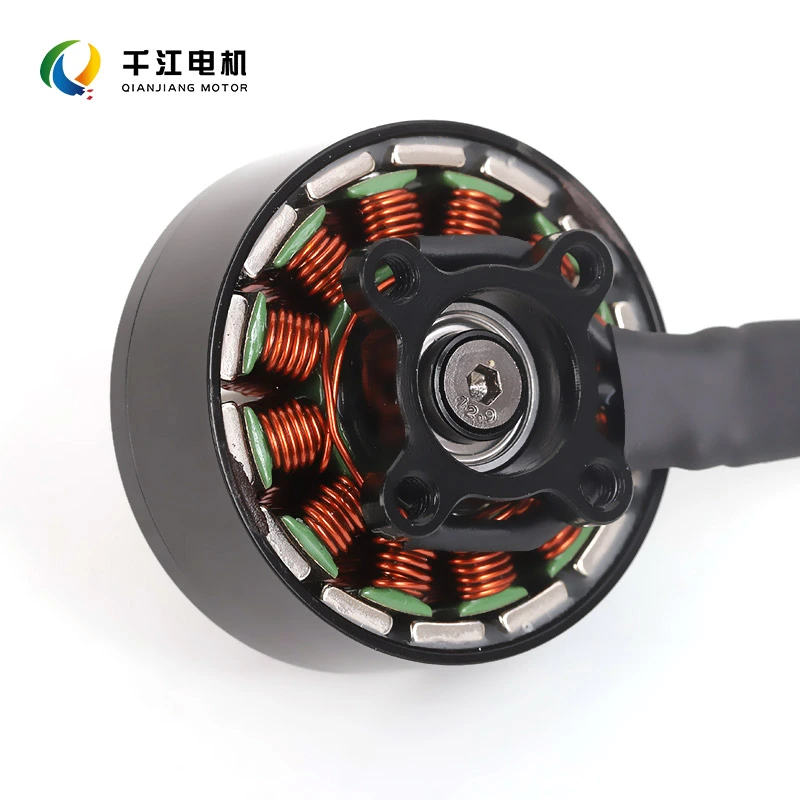
Ten silnik drona FPV jest produkowany przez firmę Qianjiang Motor i służy jako podstawowa jednostka napędowa do wyścigów, freestyle, i drony Cinewhoop. Wyposażony w bezszczotkową konstrukcję typu outrunner napędzaną przez ESC, eliminując w ten sposób tarcie kojarzony z tradycyjnymi silnikami szczotkowymi, zapewnia wysokie obroty, szybką reakcję, duży ciąg i lekkość profil.
Równoważąc moc wybuchową z wydajnością operacyjną, silnik ten jest kompatybilny z ramami FPV o różnych rozmiarach (w tym modele 5-calowe, 3-calowe i 2,5-calowe) i nadaje się do różnych zastosowań, od zawodów wyścigowych i akrobacje freestyle, aż po kinowe loty FPV i niestandardowe konstrukcje dronów.
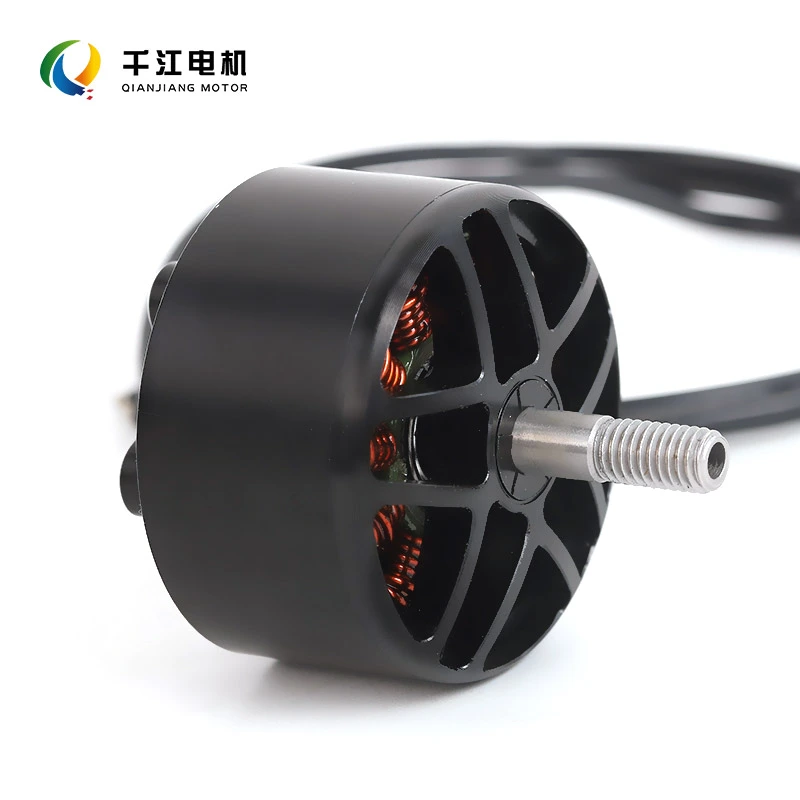
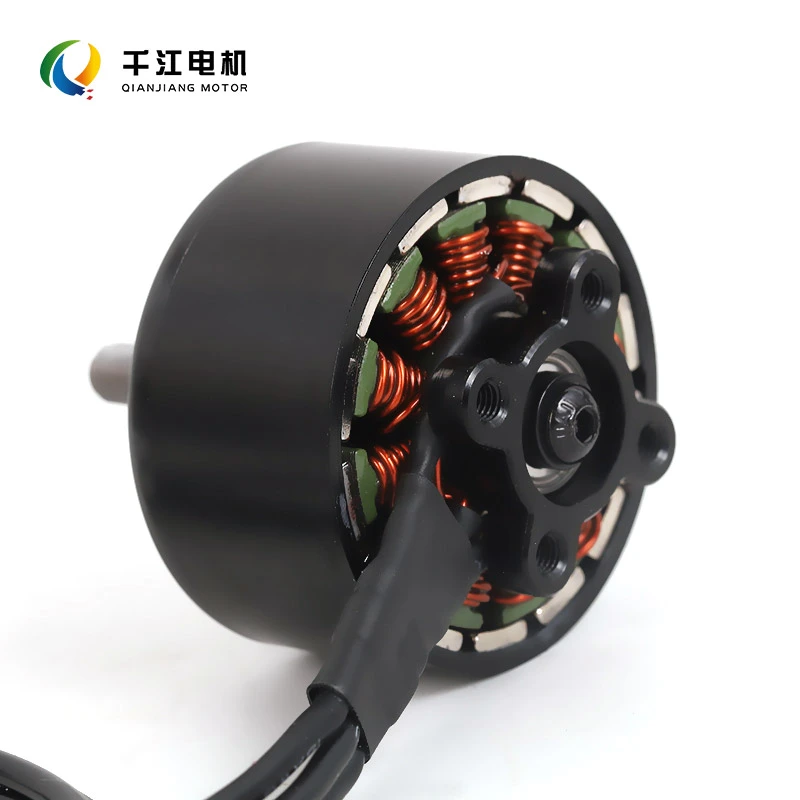
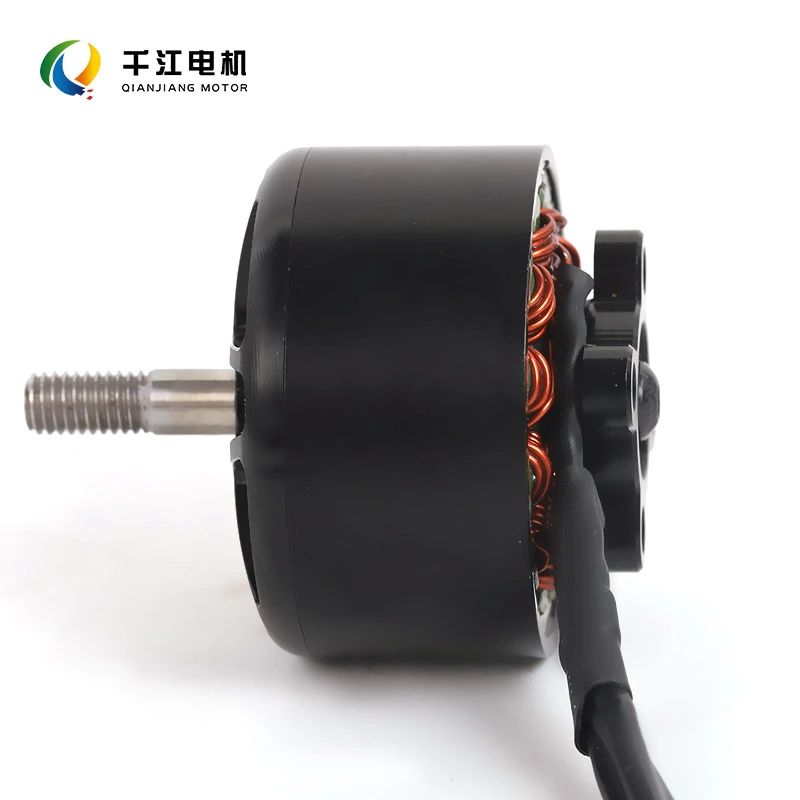
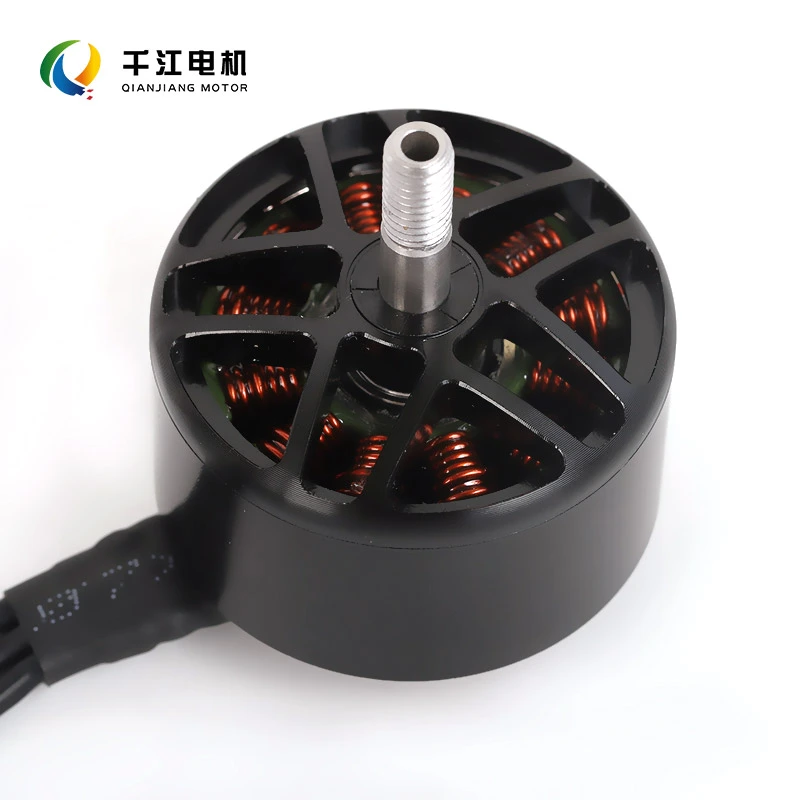
Jakie są zalety silników do dronów FPV?
1. Potężna wydajność
Silniki te wykorzystują wysokiej jakości magnesy odporne na ciepło i zoptymalizowany proces uzwojenia stojana przy wysokim wypełnieniu współczynnik mocy, zapewniający wysoki moment obrotowy.
Reakcja przepustnicy jest natychmiastowa i precyzyjna; wykonywane są manewry, takie jak przewroty, szybkie przyspieszanie i nurkowania bezpośrednia informacja zwrotna, spełniająca wymagania lotów freestyle i wyścigowych o wysokiej intensywności.
2. Efektywne odprowadzanie ciepła
Wyposażona w niestandardową konstrukcję wirnika rozpraszającego ciepło i emaliowany drut odporny na temperaturę 200°C, konstrukcja minimalizuje straty miedzi i żelaza. Wzrost temperatury pozostaje kontrolowany podczas lotu z dużym obciążeniem, co zmniejsza ryzyko wystąpienia magnesu rozmagnesowanie i zapewnienie stabilnej wydajności podczas długotrwałego, agresywnego latania.
3. Odporna na uderzenia, wzmocniona konstrukcja
Wzmocnione wały silnika i antypoślizgowe mocowania śmigła zapewniają doskonałą odporność na uderzenia podczas wypadków i wypadków zapobiec poślizgowi śmigła.
Łożyska o wysokiej precyzji pomagają zredukować wibracje i hałas, minimalizują zużycie łożysk spowodowane awariami i wydłużają żywotność całkowita żywotność drona.
4. Dostępnych jest wiele opcji KV
Oferujemy szeroką gamę wartości znamionowych KV dostosowanych do różnych potrzeb:
Wysokie KV:Nadaje się do wyścigów z mniejszymi śmigłami.
Średni KV:Zrównoważona wydajność do latania w stylu freestyle.
Niski współczynnik KV:Nadaje się do większych śmigieł, konfiguracji wysokiego napięcia i fotografii lotniczej o dużym obciążeniu.
Obsługuje akumulatory LiPo 2-6S i jest kompatybilny z głównymi esc, ramami i śmigłami, dzięki czemu montaż i strojenie wygodne.
5. Lekka konstrukcja
Silnik ma obudowę ze stopu aluminium wykonaną metodą CNC. Waga została starannie zoptymalizowana w celu zmniejszenia masy podczas zachowując integralność strukturalną, poprawiając w ten sposób stosunek ciągu do masy i zwinność lotu.
6. Łatwy montaż i konserwacja
Standardowe wzory montażu pasują do zdecydowanej większości ramek FPV dostępnych na rynku.
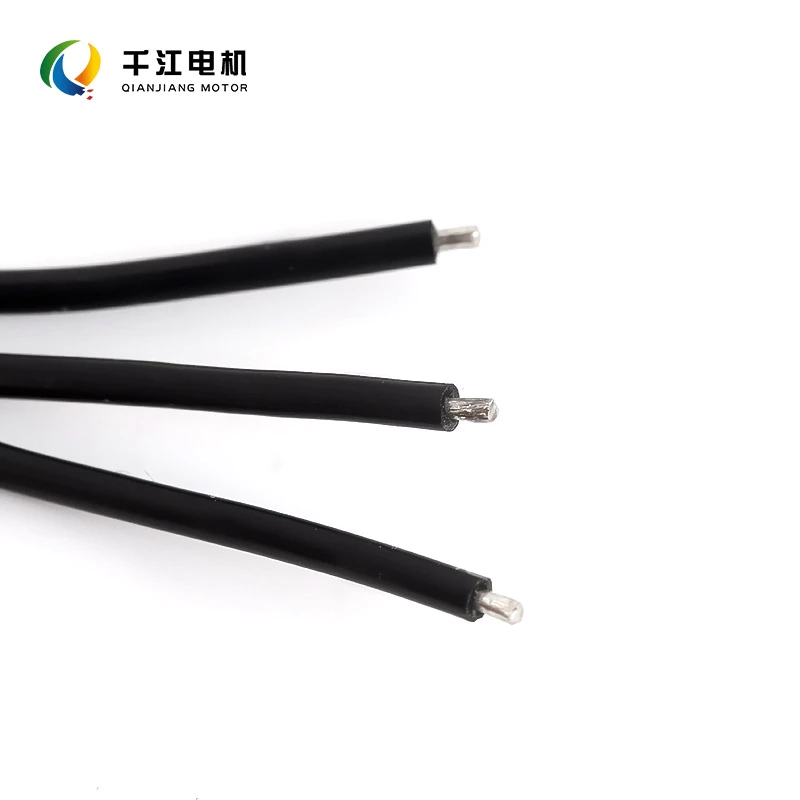
Wyposażony w okablowanie silikonowe odporne na wysoką temperaturę, zapewniające doskonałą lutowność i prosty montaż; Dostosowanie OEM dla Dostępne są również wartości znamionowe KV i długości przewodów.
Dane techniczne
| Przedmiot | Dane techniczne |
| Typ silnika | Trójfazowy bezszczotkowy silnik outrunner |
| Specyfikacje stojana | Dostępne modele: 1404, 2207.5, 2306 itp. |
| Ocena KV | Wiele opcji KV (1750–6000 KV) |
| Napięcie robocze | Obsługa akumulatorów LiPo 2–6S |
| Średnica wału | Opcje wału 1,5 mm lub 3 mm |
| Namiar | Łożyska toczne o wysokiej precyzji |
| Drut | Wysokotemperaturowy drut silikonowy 26AWG |
| Kompatybilne śmigła | Kompatybilny z pasującymi śmigłami |
| Scenariusze zastosowań | Nadaje się do wyścigów FPV, freestyle, Cinewhoop i małych dronów FPV |
Odpowiednie zastosowania
✔ Zawody wyścigowe FPV i treningi konkurencyjne
✔ Latanie w stylu dowolnym i filmowanie lotnicze
✔ Filmowanie Cinewhoop (dron kanałowy).
✔ Małe 2–3-calowe drony typu „wykałaczka” i popularne 5-calowe drony FPV
✔ Modelowanie badań i rozwoju oraz kompletne rozwiązania systemów dronów
Często zadawane pytania
P: Jak wybrać ocenę KV?
Odp.: KV reprezentuje prędkość obrotową silnika na wolt. Przy tym samym napięciu wyższy KV powoduje wyższe obroty, ale tak nie jest koniecznie oznacza większy ciąg.
Wysokie KV: Nadaje się do niższych napięć i mniejszych śmigieł.
Niski KV: Nadaje się do wyższych napięć i większych śmigieł.
W przypadku akumulatorów 4S priorytetem jest 2300–2600 KV; w przypadku akumulatorów 6S należy nadać priorytet 1700–1900 KV. Wybierz na podstawie kombinacji rozmiar śmigła i obciążenie płatowca; nie goń na ślepo za wysokimi wartościami znamionowymi KV.
P: Dlaczego silnik nagrzewa się podczas lotu? Jaka jest normalna temperatura pracy?
Odp.: Normalna temperatura pracy wynosi ≤70°C; temperatury przekraczające 80°C wskazują na nieprawidłowe przegrzanie.
Najczęstsze przyczyny przegrzania: Śmigła, które są za duże lub mają zbyt duży skok (nadmierne obciążenie), KV/akumulator niedopasowanie, nieprawidłowe ustawienia PID, uszkodzone łożyska lub rozmagnesowanie magnesu.
Jeśli wystąpią wysokie temperatury, spróbuj najpierw zastosować śmigła o mniejszym skoku i sprawdź ogólną konstrukcję konfiguracja.
P: Jaka jest typowa żywotność silnika drona FPV?
Odp.: W normalnych, łagodnych warunkach lotu mogą wytrzymać od stu do kilkuset godzin. Częste awarie i utrzymujący się agresywny lot (na pełnym otwarciu przepustnicy) przyspieszą zużycie łożysk.
Jeśli zauważysz zwiększone wibracje, nietypowy hałas lub znaczny spadek ciągu, zaleca się wymianę silnik.
P: Jak dopasować silnik, ESC i akumulator?
Odp.: Maksymalny prąd znamionowy ESC musi przekraczać maksymalny pobór prądu silnika; uwzględnić margines bezpieczeństwa 3–5 A.
Całkowity maksymalny prąd drona to suma prądu pobieranego przez wszystkie cztery silniki. Stopień rozładowania akumulatora musi spełniać szczytowe chwilowe zapotrzebowanie drona na prąd, aby zapobiec nadmiernym spadkom napięcia i utracie mocy.
P: Jak wyregulować kierunek obrotu silnika, jeśli jest nieprawidłowy?
Odp.: Istnieją dwie metody: ① Zamień dowolne dwa z trzech przewodów silnika; ② Zmień kierunek obrotów w ESC ustawienia oprogramowania sprzętowego.
Upewnij się, że dopasowujesz obrót do właściwych śmigieł CW (zgodnie z ruchem wskazówek zegara) lub CCW (przeciwnie do ruchu wskazówek zegara); jeśli silnik się kręci w niewłaściwy sposób, dron będzie się obracał w niekontrolowany sposób lub nie wystartuje.
Podczas konfiguracji wykonaj najpierw test przy niskiej przepustnicy bez śmigieł; instaluj śmigła tylko na potrzeby lotu próbnego po sprawdzeniu, czy wszystkie silniki obracają się we właściwym kierunku.
P: Jaki jest problem, jeśli po wypadku silnik mocno wibruje podczas obracania się?
Odp.: Najbardziej prawdopodobne przyczyny to wygięty wał silnika, uszkodzenie łożyska w wyniku uderzenia lub przemieszczenie magnesów wirnika.
Ręcznie obróć silnik; jeśli obroty są nierówne lub zauważalny jest luz, zaleca się wymianę natychmiast silnik. Kontynuowanie lotu z takim silnikiem powoduje nadmierne obciążenie ESC i kontrolera lotu.
P: Co powoduje spadek ciągu silnika lub utratę mocy?
Odp.: Główną przyczyną jest rozmagnesowanie magnesów spowodowane wysokimi temperaturami; przyczyny wtórne obejmują łożysko zużycie i miejscowe uszkodzenia cewek stojana.
Należy sprawdzić, czy dron nie latał na pełnych obrotach przez dłuższy czas, co spowodowało przegrzanie; ściśle monitorować temperaturę silnika podczas lotu.
P: Czy w tym samym samolocie można mieszać silniki różnych marek?
Odp.: Najlepiej używać silników tego samego modelu i tej samej wartości KV. Mieszanie silników o różnych specyfikacjach skutkuje niespójne dostarczanie mocy przez quadkopter, co prowadzi do dryfowania, trudności w prowadzeniu i pogorszenia stabilność lotu.
Wyślij zapytanie
Prosimy o przesłanie zapytania w poniższym formularzu. Odpowiemy ci w ciągu 24 godzin.
Produkty powiązane
X
Używamy plików cookie, aby zapewnić lepszą jakość przeglądania, analizować ruch w witrynie i personalizować zawartość. Korzystając z tej witryny, wyrażasz zgodę na używanie przez nas plików cookie.
Polityka prywatności